
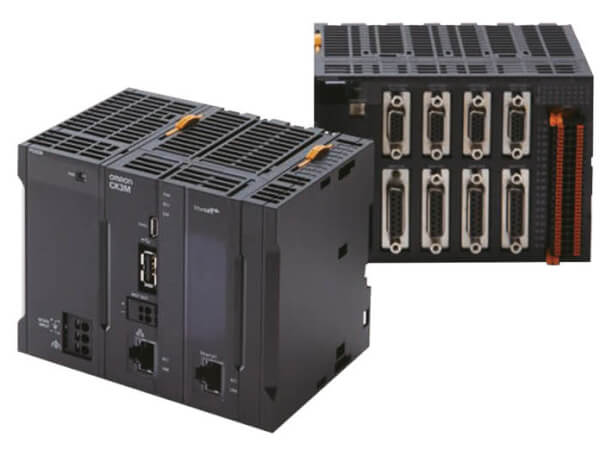
CK3M et CK5M
Contrôleur multi-axes programmable
Le contrôle multi-axes avec un temps de cycle de servomoteur ultra-rapide de 50 µs/5 axes permet un usinage de précision
- Gamme de processeurs de contrôleur d'axes évolutifs :
CK3M (1,0 GHz, 2 cœurs), CK5M (1,6 GHz, 4 cœurs) - Axes locaux pour une précision à l'échelle nanométrique
- Contrôle synchrone ultra-rapide (50 µs/5 axes)
- Algorithmes de servo-régulation personnalisés
- Flexibilité d'utilisation des codeurs et actionneurs provenant de plusieurs fabricants
- Programmation flexible avec les langages de script G-code, ANSI C et PMAC
- EtherCAT pour une configuration flexible
- Communication Ethernet TCP/IP standard
- Protocoles ouverts : éditeur/abonné MQTT et serveur OPC-UA, adaptateur IP Ethernet et client/serveur Modbus TCP
- Conception modulaire et montage sur rail DIN
Caractéristiques et références
| Produit | Type of module | CPU clock frequency | Max. number of axes via EtherCAT | Max. number of axis interface units | Amplifier interface | Encoder interface | Digital output type | Number of digital inputs | Number of digital outputs | Number of analog inputs | Description | |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
|
|
CK3M Motion Control CPU | 1.0 GHz | 0 | 4 | 0 | 0 | 0 | CPU CK3M, 1 Go de RAM, 1 Go de mémoire Flash, sans EtherCAT. Jusqu'à deux unités d'interface d'axe peuvent être connectées. Des unités d'extension peuvent être connectées. |
|
|||
|
|
CK3M Motion Control CPU | 1.0 GHz | 4 | 4 | 0 | 0 | 0 | CPU CK3M, 1 Go de RAM, 1 Go de mémoire Flash, 4 axes EtherCAT. Jusqu'à deux unités d'interface d'axe peuvent être connectées. Des unités d'extension peuvent être connectées. |
|
|||
|
|
CK3M Motion Control CPU | 1.0 GHz | 8 | 4 | 0 | 0 | 0 | CK3M processeurs, 1 Go de RAM, 1 Go de mémoire Flash, 8 axes EtherCAT. Il est possible de connecter jusqu'à deux unités d'interface d'axe. Les unités d'extension peuvent être connectées. |
|
|||
|
|
Analog I/O | 4 | CK3W ENTRÉES analogiques, 4 points, +/-10 V, 16 bits (pleine échelle) |
|
||||||||
|
|
Analog I/O | 8 | CK3W ENTRÉES analogiques, 8 points, +/-10 V, 16 bits (pleine échelle) |
|
||||||||
|
|
Axis interface | DirectPWM output | Digital quadrature / Serial | NPN | Unité d'interface CK3W 4 axes, encodeur numérique, DirectPWM, NPN |
|
||||||
|
|
Axis interface | DirectPWM output | Digital quadrature / Serial | PNP | Unité d'interface CK3W 4 axes, encodeur numérique, DirectPWM, PNP |
|
||||||
|
|
Axis interface | Filtered PWM | Digital quadrature / Serial | NPN | Unité d'interface à 4 axes CK3W, sortie numérique analogique (MLI Filtré), impulsion + direction ou différence de phase, codeur d'impulsions / codeur série, type de sortie NPN |
|
||||||
|
|
Axis interface | Filtered PWM | Digital quadrature / Serial | PNP | Unité d'interface à 4 axes CK3W, sortie numérique analogique (MLI Filtré), impulsion + direction ou différence de phase, codeur d'impulsions / codeur série, type de sortie PNP |
|
||||||
|
|
Axis interface | True DAC | Digital quadrature / Serial | NPN | Unité d'interface à 4 axes CK3W, sortie numérique analogique (True DAC), impulsion + direction ou différence de phase, codeur d'impulsions / codeur série, type de sortie NPN |
|
||||||
|
|
Axis interface | True DAC | Digital quadrature / Serial | PNP | Unité d'interface à 4 axes CK3W, sortie DA (DAC véritable), impulsion + direction ou différence de phase, codeur d'impulsions / codeur série, type de sortie PNP |
|
||||||
|
|
Axis interface | DirectPWM output | Sinusoidal / Serial | NPN | Unité d'interface CK3W 4 axes, encodeur sinusoïdal, DirectPWM, NPN |
|
||||||
|
|
Axis interface | DirectPWM output | Sinusoidal / Serial | PNP | Unité d'interface CK3W 4 axes, encodeur sinusoïdal, DirectPWM, PNP |
|
||||||
|
|
Encoder input | Not Applicable | Special Serial Protocol | Unité d'entrée codeur pour CK3M, codeur série 4 canaux, BiSS-C, Endat2.2 et codeur intégré au moteur R88M-1Lx/-1Mx |
|
|||||||
|
|
Laser interface | Not Applicable | Not Applicable | PWM, XY2-100 | Unités d'interface laser pour CK3M, protocole XY2-100, sortie PWM laser |
|
||||||
|
|
Laser interface | Not Applicable | Not Applicable | PWM, SL2-100 | Unités d'interface laser pour CK3M, protocole SL2-100, sortie PWM laser |
|
||||||
|
|
Laser interface | Not Applicable | Not Applicable | PWM, SL2-100, TCR | Unités d'interface laser pour CK3M, protocole SL2-100, sortie PWM laser et sortie TCR |
|
||||||
|
|
Digital I/O | NPN | 16 | 16 | CK3W E/S NUMÉRIQUES, ENTRÉE/SORTIE : 16/16, NPN |
|
||||||
|
|
Digital I/O | PNP | 16 | 16 | CK3W E/S NUMÉRIQUES, ENTRÉE/SORTIE : 16/16, NPN |
|
||||||
|
|
CK5M Motion Control CPU | 1.6 GHz | 16 | 8 | 0 | 0 | 0 | CK5M processeurs Quad Core 1040, 2 Go de RAM, 4 Go de mémoire Flash, 16 axes EtherCAT. Il est possible de connecter jusqu'à 8 unités d'interface d'axe via des unités d'extension, max. 32 axes locaux. |
|
Besoin d'aide ?
Nous sommes là pour vous aider ! Contactez-nous et nos spécialistes vous aideront à trouver la meilleure solution pour votre entreprise.
Contactez-moi CK3M et CK5M
Merci de votre demande. Nous reviendrons vers vous dès que possible.
Nous rencontrons des problèmes techniques. Votre demande ne peut être traitée. Veuillez nous excuser et ré-essayer plus tard. Détails :
Devis pour CK3M et CK5M
Vous pouvez utiliser ce formulaire pour demander un devis sur le produit de votre choix. Merci de compléter tous les champs *. Les informations sont traitées de manière confidentielle.
Merci de votre demande. Nous vous enverrons l'information demandée au plus tôt.
Nous rencontrons des problèmes techniques. Votre demande ne peut être traitée. Veuillez nous excuser et ré-essayer plus tard. Détails :
Fonctions
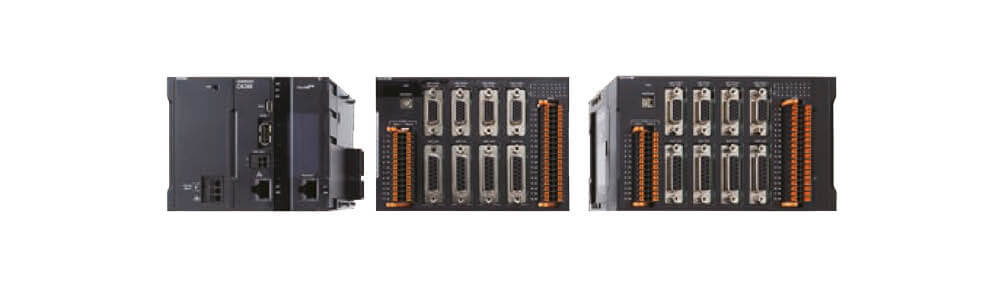
Conception modulaire
La conception modulaire vous permet de combiner librement le CK3M ou le CK5M.
Comparaison entre le CK3M et le CK5M
Le CK3M et le CK5M sont des contrôleurs d'axes avancés présentant les mêmes fonctionnalités. La principale différence réside dans leur processeur : le CK3M est équipé d'un processeur double cœur de 1,0 GHz, tandis que le CK5M est équipé d'un processeur quatre cœurs de 1,6 GHz plus puissant.
| Axes locaux max. | Axes Ethercat max. | |
|---|---|---|
| CK3M | 16 | 8 |
| CK5M | 32 | 32 |
Power PMAC IDE (Environnement de développement intégré)
- Basé sur Microsoft® Visual Studio®
- Langages de script G-code, ANSI C et PMAC
- Réglage aisé
- Paramètres simples
- Dépannage
- Débogueur
Cinématiques complexes
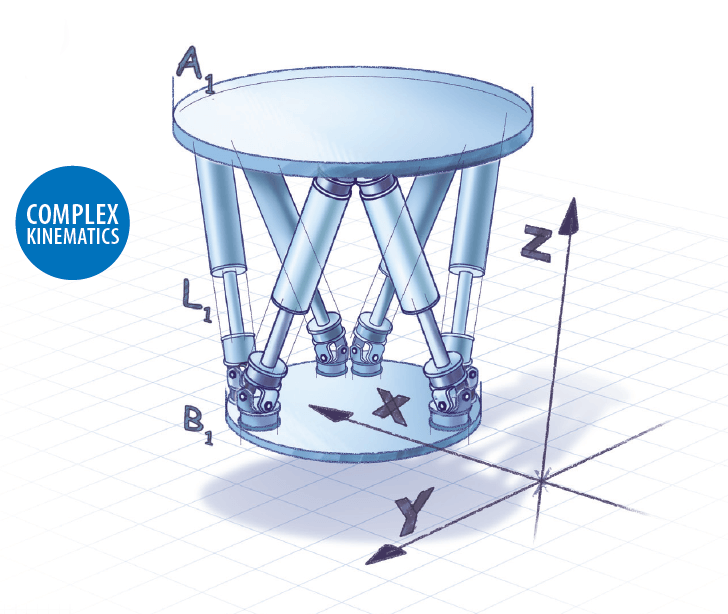
La gestion des matrices et de la conversion de l'espace permet la prise en charge de mécaniques complexes. Des applications spécifiques, comme le positionnement des miroirs de télescope Hexapod, peuvent être contrôlées aisément grâce à la fonctionnalité de gestion des cinématiques.
Des fonctionnalités innovantes pour des applications mécaniques précises
Code G
Interprète de code G RS-274 standard. Sous-routines accessibles en écriture par les utilisateurs pour la mise en œuvre personnalisée de codes G, M, T et D. Possibilité d'adapter la syntaxe et de travailler en association avec n'importe quel logiciel de CAO/Came.
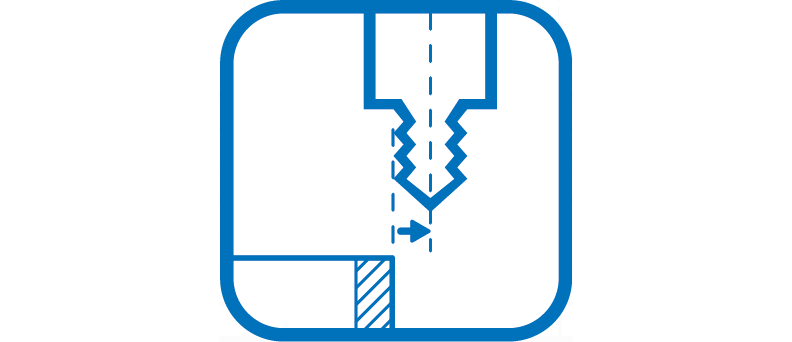
Compensation de découpe 2D/3D
Compensation de la forme et du diamètre de l'outil pour une correspondance exacte avec le point de découpe indiqué en code G.
Processeur rapide + grande mémoire tampon de programme
Le processeur rapide peut traiter plus de 10 000 blocs par seconde et jusqu'à 1 Go de programmes pièces.
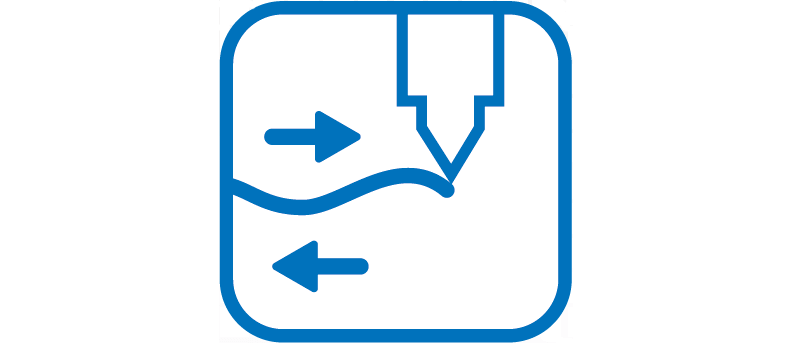
Reconstitution de bloc pour inverser la trajectoire
La trajectoire peut être inversée pour retirer l'outil de la zone de découpe.
Vision avancée des blocs
Les instructions présentes dans la mémoire tampon sont analysées à l'avance, les mouvements sont fluidifiés et optimisés en termes de vitesse et d'accélération pour une meilleure performance.
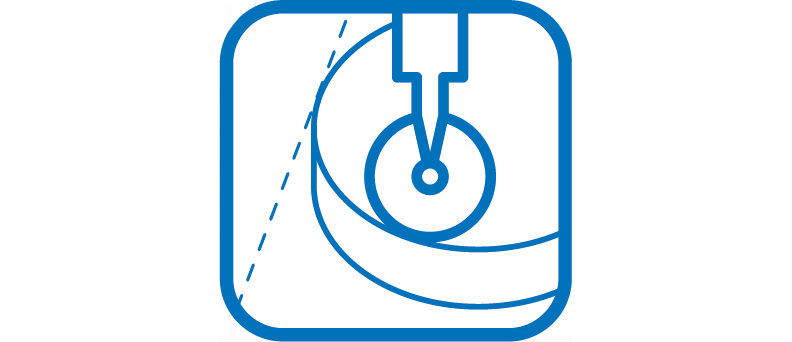
Gestion des outils avec tangente
Les outils présentant une direction de découpe nécessitent le positionnement d'une trajectoire tangente.
Logiciel
Power PMAC IDE
Ce logiciel informatique est utilisé pour configurer et créer des programmes utilisateur ainsi que pour déboguer les programmes des contrôleurs multi-axes programmables NY51-A et CK3E.
Produits liés
-
Contrôle de la précision pour une large gamme d'applications de moteur
-
Contrôleur multi-axes programmableCK3E
-
Performance et aspect pratique du contrôle des machines
-
Servo à usage universel Sysmac
Téléchargements
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.
Veuillez vous connecter ou inscription pour voir ce contenu.